反小陀螺算法研发
判断进入小陀螺#
目标小陀螺时,装甲板相对于车身坐标系的朝向角会有剧烈且规律的变化,检验这一时间序列数据的稳定性可以作为进入小陀螺的判据。
简单统计方法:
将这一时间序列数据前后分成两份(如果序列够长可以分成更多份),分别计算它们的方差和均值。如果这一时间序列是稳定的,那么每一份的均值和方差应该大致相同;如果均值差或方差差异大于某一阈值,可以认为目标进入了小陀螺。假设检验方法:
通过检验单位根,若存在则认为不平稳,实现难度比第一种大,Python 有一些对应的库可以参考实现。滤波方法,也就是我主要介绍的方法。
但是注意,姿态角需要转换到车身坐标系下再使用,否则相机和云台自身运动会明显影响判断。
反小陀螺#
如果只对装甲板坐标做普通滤波,就没有区分车身平动和装甲板绕车身旋转。对方高速小陀螺时,滤波器会把旋转运动误认为很大的平动速度,导致云台甩头。把车身和装甲板的运动分开建模,可以很好地解决这一问题。
运动学建模#
由于规则限制,车辆对侧装甲板基本对称,所以一辆车小陀螺时通常只有两种半径。下面对其中一种半径进行分析。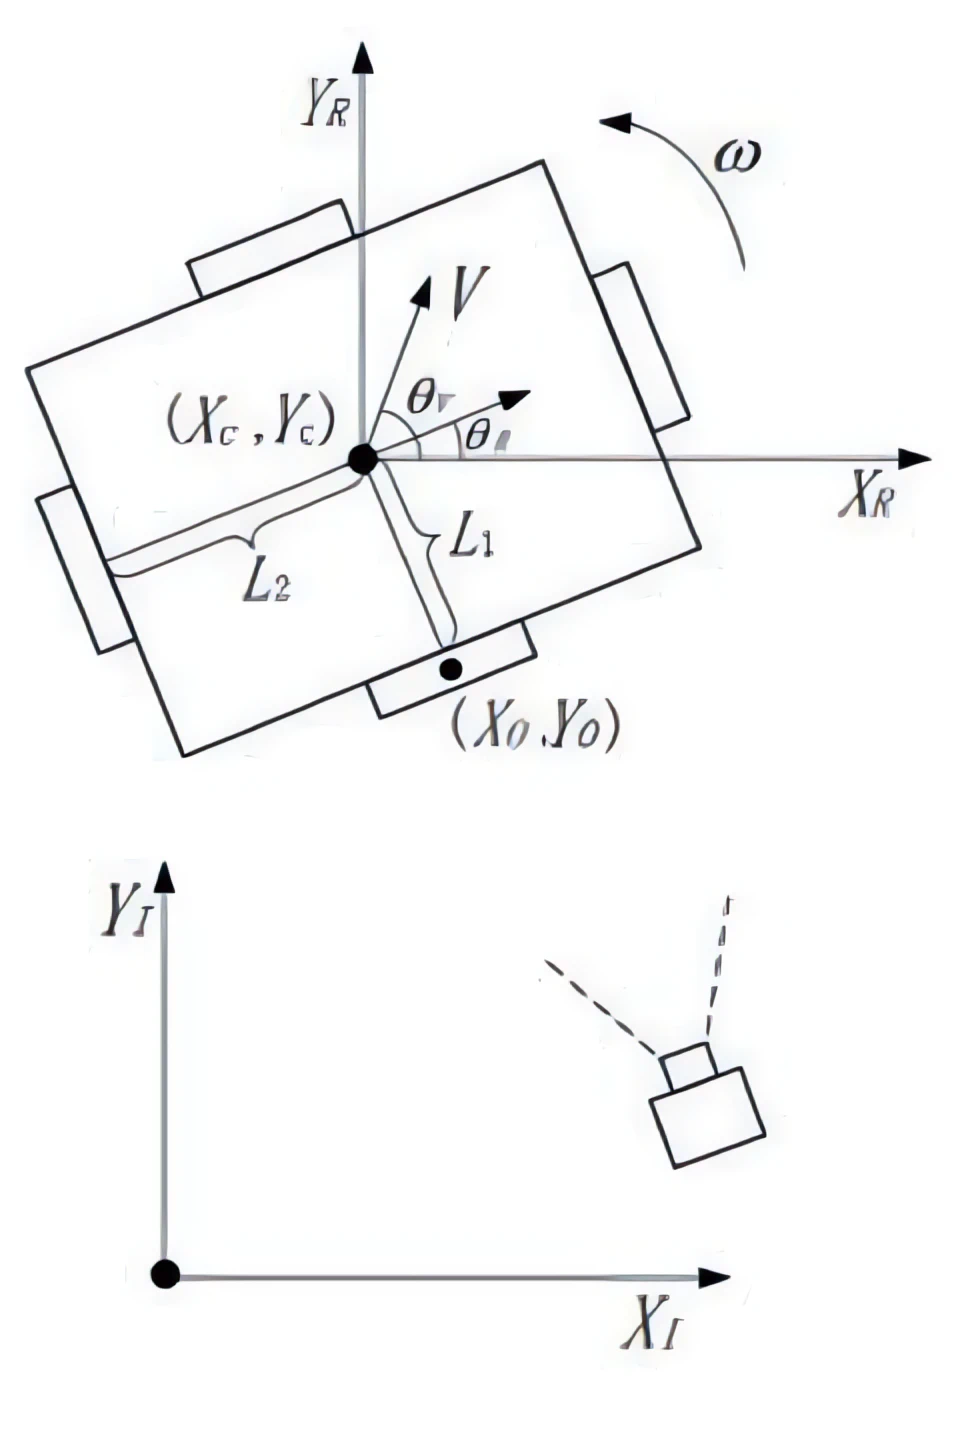
上图是车身的运动学模型。为了便于推导,下面仍用 X/Y 表示水平面上的两个方向;在实际代码中,这两个方向对应机器人坐标系下的 X/Z 平面。沿用原图中的符号约定,车身中心和装甲板坐标有以下关系:
从起始时刻经过时间 \(\Delta t\) 到达时刻 \(i\) 后,有:
$$ X_C+V\cos(\theta_V)\Delta t+L_1\sin(\theta_R+\omega \Delta t)=X_i \tag{3} $$ $$ Y_C+V\sin(\theta_V)\Delta t-L_1\cos(\theta_R+\omega \Delta t)=Y_i \tag{4} $$可以看到方程组的参数包括 \(X_i,Y_i,X_C,Y_C,L_1,\theta_R,\theta_V,V,\omega\),我们直接观测到的是 \(X_i,Y_i,\theta_R\)。
考虑到实际滤波已由 pitch、yaw 滤波改为对空间坐标滤波,可以把速度拆成两个方向的分量,消去 \(\theta_V\),此时方程变为:
但此时仍然存在非线性的 \(\sin(\theta_R+\omega \Delta t)\) 和 \(\cos(\theta_R+\omega \Delta t)\),它们对求解造成了很大的麻烦。考虑使用一阶泰勒展开将其化为线性形式:
$$ \sin(\theta_R+\omega \Delta t) \approx \sin(\theta_R)+\cos(\theta_R)\omega \Delta t $$ $$ \cos(\theta_R+\omega \Delta t) \approx \cos(\theta_R)-\sin(\theta_R)\omega \Delta t $$因为我们的采样周期很短(通常小于 5ms),\(\Delta t\) 很小,此时使用一阶泰勒展开替代非线性部分仍有较好的近似效果。线性化后的表达式如下:
$$ X_C+V_x\Delta t+L_1(\sin(\theta_R)+\cos(\theta_R)\omega \Delta t)=X_i \tag{7} $$ $$ Y_C+V_y\Delta t-L_1(\cos(\theta_R)-\sin(\theta_R)\omega \Delta t)=Y_i \tag{8} $$现在观测方程已经可以线性化处理,使用整车模型 EKF 来估计车身中心、平动速度、车身朝向、角速度和半径。
轨迹匹配的改进#
轨迹匹配同时考虑了装甲板在图像上的位置、装甲板朝向角和数字识别结果。
首先会过滤掉倾斜角过大的装甲板,只保留朝向角在约 45 度以内的观测值。这样可以避免侧向装甲板 PnP 误差过大,把错误姿态送入滤波器。
随后对每条已有轨迹和每块新识别装甲板计算匹配代价。代价主要由两部分组成:图像中心距离和朝向角差。图像距离会除以装甲板高度做归一化,避免近大远小带来的尺度影响;如果数字识别结果与轨迹数字不同,则会加重惩罚,降低错误匹配概率。最后使用 Auction 分配算法做整体匹配,而不是每条轨迹各自贪心选择最近目标。
轨迹状态也会随匹配结果更新:连续匹配到目标时进入正常状态;短时间没匹配到时进入短暂丢失状态,仅做预测;丢失太久后才清空轨迹。这样可以减少高速小陀螺时频繁切轨迹的问题。
预测小陀螺#
如果仍然尝试击打当前正在观察的装甲板,命中率通常不会高。因为识别、滤波、云台响应和弹丸飞行都存在延迟,快速小陀螺会在这段时间内把当前装甲板转走。更合理的思路是利用当前观测到的装甲板估计整车旋转规律,再预测下一块即将转到枪口前方的装甲板。
实际实现没有为四块装甲板强行创建固定轨迹,而是由轨迹匹配自然维护多条轨迹。当当前锁定轨迹切换到同数字的新轨迹时,代码会认为发生了装甲板切换:旧轨迹上的整车滤波器会转移到新轨迹上,同时记录两次装甲板朝向之间的角度差。这个角度差后续会作为相邻装甲板间隔的估计,用来判断下一块装甲板什么时候进入可击打窗口。
半径并不是完全依赖测量自由收敛。滤波器会估计半径,但代码对半径做了范围限制,避免 PnP 测距噪声把半径带到不合理的值。初始时也会给一个经验半径,让滤波器从相对可信的位置开始收敛。
需要注意的是,只有朝向角较小、观测质量较好的装甲板才适合参与更新。倾斜角过大的装甲板会明显影响 PnP 姿态和距离,送入滤波器反而会破坏预测结果。
击打小陀螺#
击打逻辑可以简单理解成三步:先判断目标是否真的在转,再决定锁哪一块装甲板,最后只在合适的时间窗口里允许开火。
首先,视觉侧会根据车体模型估计目标的旋转速度。只有连续几帧都表现出明显旋转,才认为进入小陀螺;如果旋转速度降下来,也不会立刻退出,而是等状态稳定后再退出。这样可以避免因为一两帧抖动导致反复切换状态。
进入小陀螺后,系统不会死追当前看到的那块装甲板。因为从识别、解算、云台动作到弹丸飞行都有延迟,等子弹到达时,当前装甲板很可能已经转走了。实现的思路是:当前看到的装甲板主要用来估计整车的运动和旋转规律,真正击打时要瞄准即将转到枪口前方的那块装甲板。
锁定目标时,代码会优先选择更靠近瞄准中心、距离更合适、并且已经稳定识别的轨迹。如果操作手已经锁定了某个数字,后续会尽量保持攻击同数字目标。当前目标转走或短暂丢失时,会根据旋转方向切到下一条合适轨迹,而不是重新随便选一个最近的装甲板。
预测阶段也分层处理。轨迹刚建立时直接使用当前解算结果,避免滤波器还没收敛就乱预测;轨迹稳定后先使用滤波结果;再稳定一些才加入弹丸飞行时间和云台响应延迟,预测装甲板转到可击打位置时的瞄准角。
具体开火有两种思路:普通小陀螺主要采用定点击打,也就是瞄准车体中心附近的固定射线,等装甲板自己转进可命中的角度范围再打;特殊目标可以采用跟随击打,即直接预测下一块装甲板的位置并跟过去。无论哪种方式,视觉侧都会持续输出 pitch 和 yaw,但只有预测到装甲板进入命中窗口时,才会把击打标志发给电控,让电控允许发弹。